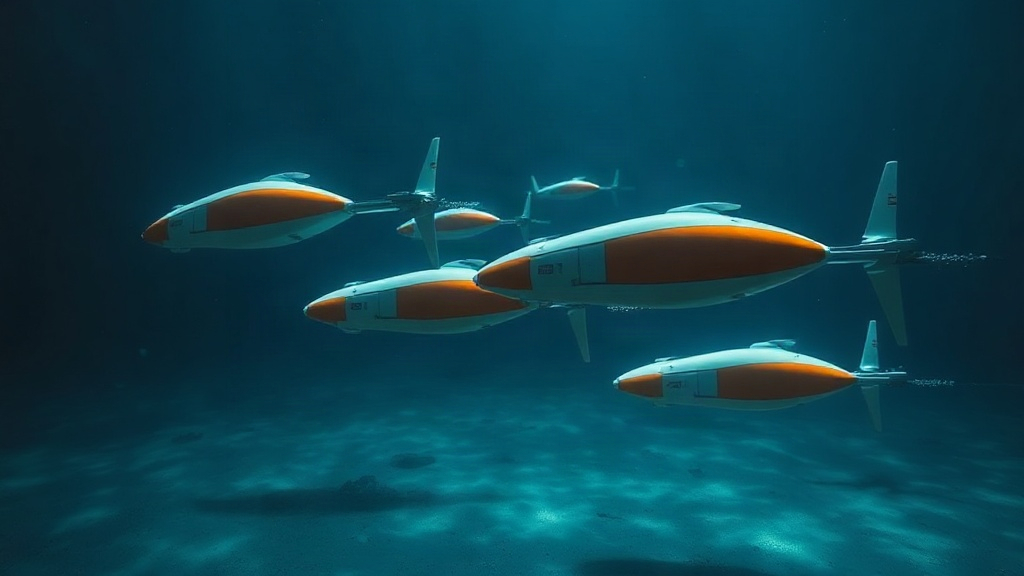
Denizin altı, insanlığın hâlâ en az tanıdığı alanlardan biri. Okyanus tabanının haritalanmasında kullanılan teknolojilerin çoğu, birkaç santimlik görüntü çözünürlüğü için milyonlarca dolarlık donanım gerektiriyor. İşte bu yüzden sualtında çalışan robotlar, yalnızca mühendislik laboratuvarlarının değil, iklim bilimcilerinin, arama kurtarma ekiplerinin ve enerji şirketlerinin de gündeminde. Çin'den gelen yeni bir haber, bu alandaki yarışın seyrini biraz daha hızlandırdı: Kuzeybatı Politeknik Üniversitesi bünyesindeki bir araştırma ekibi, geliştirdikleri sualtı robotlarıyla bir Guinness rekoru kırdı.
Rekorun ayrıntılarına geçmeden önce, bu tür bir başarının neden sadece bir vitrin gösterisi olmadığını anlamak gerekiyor. Çünkü sualtı robotiğinde asıl mesele, tek bir aracın ne kadar derine indiği ya da ne kadar hızlı gittiği değil. Asıl mesele, birden fazla aracın aynı anda, birbirini engellemeden ve merkezi bir komuta ihtiyaç duymadan ortak bir görevi tamamlayabilmesi.
Sürü halinde çalışan robotlar neyi değiştiriyor?
Klasik sualtı görevlerinde genellikle tek bir büyük araç kullanılır. Bu araç ya bir gemiye bağlı kabloyla yönetilir ya da önceden programlanmış bir rotayı takip eder. Tek araçlı yaklaşımın avantajı kontrolün kolay olması, dezavantajı ise tek bir arızanın tüm görevi durdurabilmesi. Ayrıca geniş bir alanı taramak gerektiğinde tek araç saatler boyunca dolaşmak zorunda kalır ve batarya ömrü ciddi bir sınır hâline gelir.
Sürü robotiği bu denklemi tersine çeviriyor. Birbirleriyle konuşabilen, konumlarını paylaşabilen ve görevleri aralarında bölüşebilen küçük robotlar, aynı alanı çok daha kısa sürede tarayabiliyor. Üstelik biri arızalandığında diğerleri görevi sürdürebiliyor. Bu yaklaşımın özellikle otonom görev paylaşımı açısından sağladığı esneklik, sualtı arama kurtarma, boru hattı denetimi ve deniz dibi haritalama gibi işlerde büyük fark yaratıyor.
Kuzeybatı Politeknik Üniversitesi ekibinin çalışması da tam olarak bu noktaya oturuyor. Ekip, robotların sualtında birbirleriyle haberleşmesini ve ortak bir düzen içinde hareket etmesini sağlayan bir sistem geliştirdi. Guinness rekoru, bu sistemin belirli bir görev tanımı içinde eşzamanlı olarak çalıştırılabilen robot sayısıyla ilgili. Yani ödül, tek bir robotun performansına değil, bir ekibin koordinasyon kapasitesine verildi.
Sualtı haberleşmesi neden bu kadar zor?
Karada kullandığımız kablosuz iletişim yöntemleri sualtında neredeyse tamamen işe yaramaz. Radyo dalgaları suda hızla zayıflar; yüksek frekanslı sinyaller ise birkaç metre içinde kaybolur. Bu yüzden sualtı robotları çoğunlukla akustik, yani ses dalgalarıyla haberleşir. Akustik iletişimin bant genişliği son derece düşüktür, gecikme yüksektir ve suyun sıcaklığı, tuzluluk oranı ile derinlik bu sinyalleri sürekli bozar.
Bu koşullarda onlarca robotu aynı anda senkronize etmek, gerçekten zor bir mühendislik problemidir. Ekiplerin geliştirdiği çözümler genellikle üç katmanlı bir yaklaşıma dayanıyor: robotların kendi üzerinde çalışan yerel karar mekanizmaları, komşu robotlarla paylaşılan sınırlı veri ve gerektiğinde yüzeydeki bir istasyondan gelen genel komutlar. Bu katmanlı yapı, tek bir merkezî beynin tüm kararları vermesini gereksiz kılıyor.
Bu tür bir mimarinin en kritik parçası, robotların birbirlerinin yerini doğru bilmesi. Sualtında GPS çalışmadığı için konumlandırma genellikle ses tabanlı ölçüm, atalet sensörleri ve basınç verilerinin birleştirilmesiyle yapılıyor. Hata payı arttıkça robotlar birbirine çarpabilir ya da aynı bölgeyi defalarca tarayıp verimliliği düşürebilir. Rekorun arkasındaki asıl başarı, bu hata payını kabul edilebilir bir seviyede tutmakta yatıyor.
Rekorun bilimsel değeri nerede?
Guinness rekorları çoğu zaman bir tanıtım aracı olarak görülür ve bu algı tamamen yanlış değil. Ancak burada dikkat edilmesi gereken bir ayrım var: Rekor, bir sistemin ölçülebilir bir eşiği aştığını gösteriyor. Sualtı robotiğinde ölçeklenebilirlik, laboratuvar ortamında gösterilmesi en zor özelliklerden biri. Havuzda iki robotu çalıştırmak ile açık denizde onlarca robotu koordineli biçimde görevlendirmek arasında ciddi bir uçurum bulunuyor.
Bu nedenle rekor, en azından şu sorulara yanıt veriyor gibi görünüyor:
- Aynı anda kaç robot, hangi görev tanımı içinde çakışmadan çalışabiliyor?
- Robotlar arası iletişim, düşük bant genişliğinde ne kadar tutarlı kalıyor?
- Bir robot devre dışı kaldığında sistem görevi sürdürebiliyor mu?
- Görev tamamlama süresi, robot sayısı arttıkça gerçekten kısalıyor mu?
Bu soruların yanıtları, teknolojinin ticari ve bilimsel kullanıma ne kadar yakın olduğunu gösteriyor. Özellikle deniz dibi madenciliği, açık deniz rüzgâr santrallerinin bakımı ve deprem sonrası sualtı arama çalışmaları gibi alanlarda bu tür sistemlere ciddi bir talep var. Bu görevlerin ortak özelliği, geniş alanların kısa sürede taranması ve insan dalgıçların güvenliğinin riske atılmaması gerekliliği.
Türkiye açısından ne ifade ediyor?
Türkiye, üç tarafı denizlerle çevrili bir ülke olarak sualtı teknolojilerinde uzun süredir kendi kapasitesini kurmaya çalışıyor. Boğazlar, Marmara Denizi ve Ege kıyılarındaki yoğun deniz trafiği, boru hatları ve iletişim kabloları düzenli denetim gerektiriyor. Ayrıca deprem kuşağında yer alan ülkemizde, olası bir deniz altı kaynaklı afette hızlı tarama yapabilecek otonom sistemler hayati önem taşıyor.
Bu tür bir rekorun doğrudan Türkiye'yi ilgilendiren tarafı, teknolojinin olgunlaşma hızı. Sürü halinde çalışan sualtı robotları yaygınlaştıkça, bu sistemlerin maliyeti düşecek ve üniversiteler ile küçük ölçekli şirketler de kendi çözümlerini geliştirebilecek. Bugün birkaç üniversitenin laboratuvarında görülen yetenekler, birkaç yıl içinde standart bir deniz platformu hâline gelebilir.
Bundan sonra neye bakmak gerekiyor?
Rekor haberlerinin en büyük riski, tek bir başarıyı abartıp teknolojinin gerçek durumunu gözden kaçırmak. Sualtı robotiğinde hâlâ çözülmemiş pek çok sorun var. Batarya yoğunluğu, akustik iletişimin sınırları, tuzlu suyun elektronik bileşenler üzerindeki aşındırıcı etkisi ve derinlik arttıkça yükselen basınç, mühendislerin her gün uğraştığı başlıklar arasında.
Önümüzdeki dönemde takip edilmesi gereken asıl gösterge, bu sistemlerin gerçek deniz koşullarında ne kadar süreyle kesintisiz çalışabildiği olacak. Laboratuvar veya kapalı havuz ortamında elde edilen sonuçlar, dalga, akıntı ve görüş mesafesinin düştüğü açık deniz koşullarında her zaman aynı başarıyı göstermiyor. Dolayısıyla bir sonraki eşik, robot sayısından çok, görev süresi ve güvenilirlik olacak.
Yine de şu net: Sualtı robotiğinde tek araçlı yaklaşımdan sürü yaklaşımına geçiş, tıpkı havacılıkta insansız araçların yarattığı dönüşüme benziyor. Bu geçişin ilk somut işaretlerinden biri de Kuzeybatı Politeknik Üniversitesi ekibinin kırdığı rekor. Bilimsel değeri, ödülün kendisinden çok, arkasındaki koordinasyon mimarisinde saklı.
Sıkça Sorulan Sorular
Sualtı robotları birbirleriyle nasıl haberleşiyor?
Çoğunlukla akustik yani ses dalgaları üzerinden haberleşiyorlar. Radyo dalgaları suda hızla zayıfladığı için kullanılamıyor. Akustik iletişimin bant genişliği düşük ve gecikmesi yüksek, bu yüzden robotlar sınırlı veriyle karar vermek zorunda kalıyor.
Sürü robotiğinin tek robota göre avantajı ne?
Geniş alanların daha kısa sürede taranması, bir aracın arızalanması durumunda görevin sürdürülebilmesi ve batarya yükünün araçlar arasında paylaşılması en belirgin avantajlar. Ayrıca farklı sensörler taşıyan robotlar aynı görevde uzmanlaşabiliyor.
Bu teknoloji hangi sektörlerde kullanılabilir?
Arama kurtarma, açık deniz enerji santrallerinin bakımı, boru hattı ve kablo denetimi, deniz dibi haritalama ile çevresel izleme öne çıkan alanlar arasında. Askeri uygulamalar da ayrı bir başlık olarak değerlendiriliyor.
Guinness rekoru bilimsel bir ölçüt sayılır mı?
Tek başına bilimsel bir ölçüt değil, ancak ölçeklenebilirlik gibi soyut bir yeteneği somut bir sayıya dönüştürdüğü için gösterge niteliği taşıyor. Asıl değerlendirme, bağımsız hakemli yayınlar ve tekrarlanabilir saha testleriyle yapılır.
Sualtı robotları GPS olmadan nasıl yön buluyor?
GPS sinyalleri su altına ulaşmadığı için ses tabanlı konumlandırma, atalet ölçüm birimleri ve basınç sensörleri birlikte kullanılıyor. Bu veriler birleştirilerek robotun konumu tahmin ediliyor ve hata payı mümkün olduğunca düşük tutulmaya çalışılıyor.